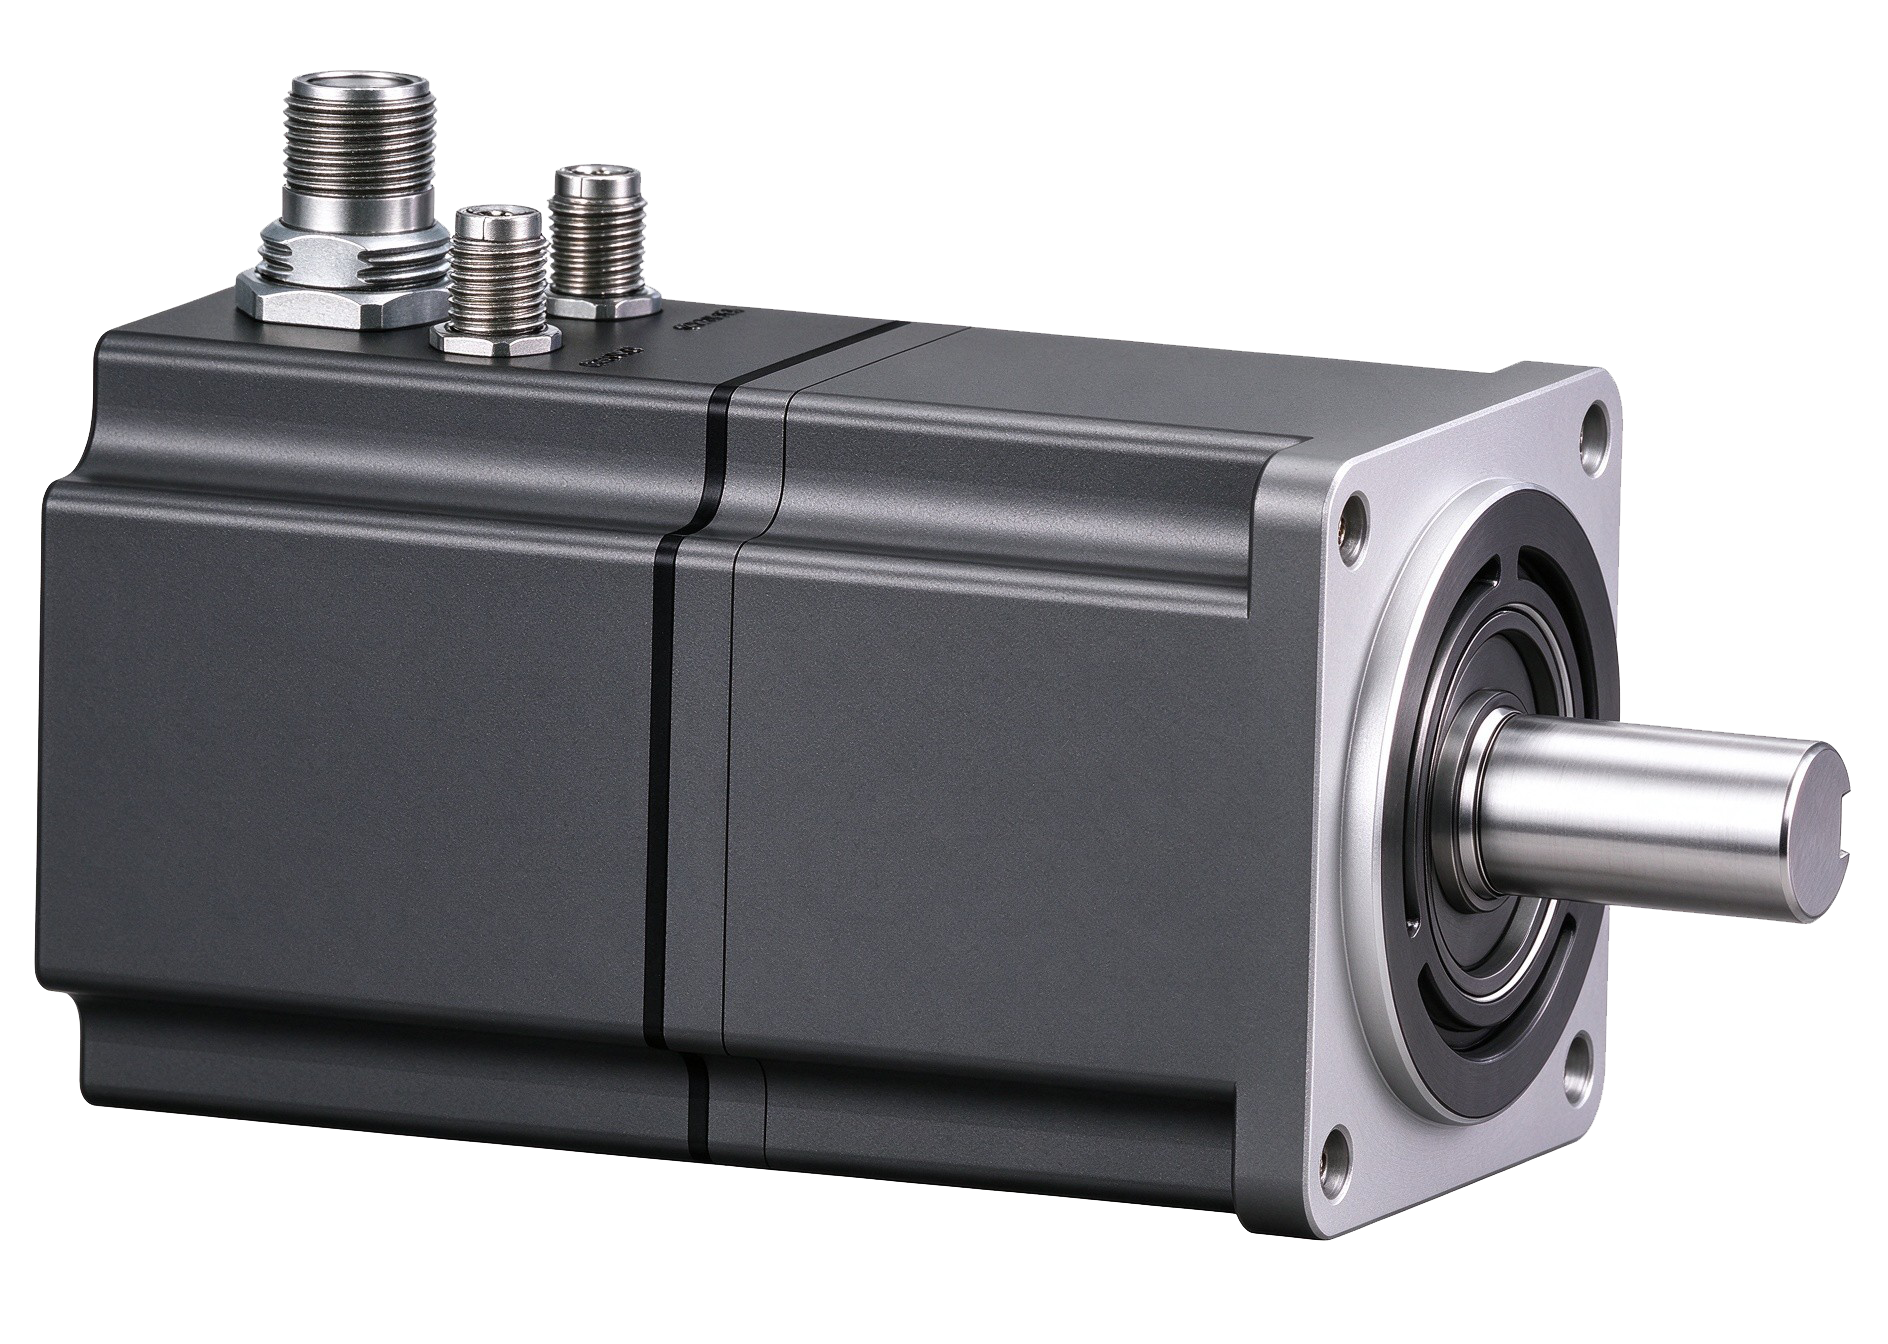
Integrated BLDC servo motor with EtherCAT interface
- Power
- 353 W
- Rated Torque
- 0,65 Nm
- Peak Torque
- 1,95 Nm
- Rated Speed
- 5200 RPM
- Connection
- Cable output
Available with or without brake (FLXBL60-300-ELE-N or FLXBL60-300-ELE-B)
View Datasheet →Compact BLDC motors with integrated electronics, designed for industrial applications requiring a ready-to-integrate, high-performance communication-enabled solution.
Choose the version that best fits your machine architecture: communication bus, torque, speed and integration constraints.
Available with or without brake (FLXBL60-300-ELE-N or FLXBL60-300-ELE-B)
View Datasheet →
Available with or without brake (FLXBL60-300-ELE-N-M or FLXBL60-300-ELE-B-M)
View Datasheet →
Available with or without brake (FLXBL60-300-ELC-N or FLXBL60-300-ELC-B)
View Datasheet →
Available with or without brake (FLXBL60-300-ELC-N-M or FLXBL60-300-ELC-B-M)
View Datasheet →
Available with or without brake (FLXBL60-400-ELE-N or FLXBL60-400-ELE-B)
View Datasheet →
Available with or without brake (FLXBL60-400-ELE-N-M or FLXBL60-400-ELE-B-M)
View Datasheet →
Available with or without brake (FLXBL60-400-ELC-N or FLXBL60-400-ELC-B)
View Datasheet →
Available with or without brake (FLXBL60-400-ELC-N-M or FLXBL60-400-ELC-B-M)
View Datasheet →
Reference: FLXBL60-300-ELC-N-O
View Datasheet →
Reference: FLXBL60-300-ELE-N-O
View Datasheet →
Reference: FLXBL60-400-ELC-N-O
View Datasheet →
Reference: FLXBL60-400-ELE-N-O
View Datasheet →| Specifications | FLXBL60-300-ELE-N | FLXBL60-300-ELE-B | FLXBL60-300-ELE-N-M | FLXBL60-300-ELE-B-M | FLXBL60-300-ELC-N | FLXBL60-300-ELC-B | FLXBL60-300-ELC-N-M | FLXBL60-300-ELC-B-M | FLXBL60-400-ELE-N | FLXBL60-400-ELE-B | FLXBL60-400-ELE-N-M | FLXBL60-400-ELE-B-M | FLXBL60-400-ELC-N | FLXBL60-400-ELC-B | FLXBL60-400-ELC-N-M | FLXBL60-400-ELC-B-M | FLXBL60-300-ELC-N-O | FLXBL60-300-ELE-N-O | FLXBL60-400-ELC-N-O | FLXBL60-400-ELE-N-O |
|---|---|---|---|---|---|---|---|---|---|---|---|---|---|---|---|---|---|---|---|---|
| Main Specifications | ||||||||||||||||||||
| Power | 353 W | 353 W | 353 W | 353 W | 353 W | 353 W | 353 W | 353 W | 400 W | 400 W | 400 W | 400 W | 400 W | 400 W | 400 W | 400 W | 353 W | 353 W | 400 W | 400 W |
| Rated Torque | 0,65 Nm | 0,65 Nm | 0,65 Nm | 0,65 Nm | 0,65 Nm | 0,65 Nm | 0,65 Nm | 0,65 Nm | 1,27 Nm | 1,27 Nm | 1,27 Nm | 1,27 Nm | 1,27 Nm | 1,27 Nm | 1,27 Nm | 1,27 Nm | 0,65 Nm | 0,65 Nm | 1,27 Nm | 1,27 Nm |
| Peak Torque | 1,95 Nm | 1,95 Nm | 1,95 Nm | 1,95 Nm | 1,95 Nm | 1,95 Nm | 1,95 Nm | 1,95 Nm | 3,81 Nm | 3,81 Nm | 3,81 Nm | 3,81 Nm | 3,81 Nm | 3,81 Nm | 3,81 Nm | 3,81 Nm | 1,95 Nm | 1,95 Nm | 3,81 Nm | 3,81 Nm |
| Rated Speed | 5200 RPM | 5200 RPM | 5200 RPM | 5200 RPM | 5200 RPM | 5200 RPM | 5200 RPM | 5200 RPM | 3000 RPM | 3000 RPM | 3000 RPM | 3000 RPM | 3000 RPM | 3000 RPM | 3000 RPM | 3000 RPM | 5200 RPM | 5200 RPM | 3000 RPM | 3000 RPM |
| Communication | EtherCAT | EtherCAT | EtherCAT | EtherCAT | CANopen | CANopen | CANopen | CANopen | EtherCAT | EtherCAT | EtherCAT | EtherCAT | CANopen | CANopen | CANopen | CANopen | CANopen | EtherCAT | CANopen | EtherCAT |
| Brake | No | Yes | No | Yes | No | Yes | No | Yes | No | Yes | No | Yes | No | Yes | No | Yes | No | No | No | No |
Torque, speed, dimensions, communication interface, duty cycle and operating environment.